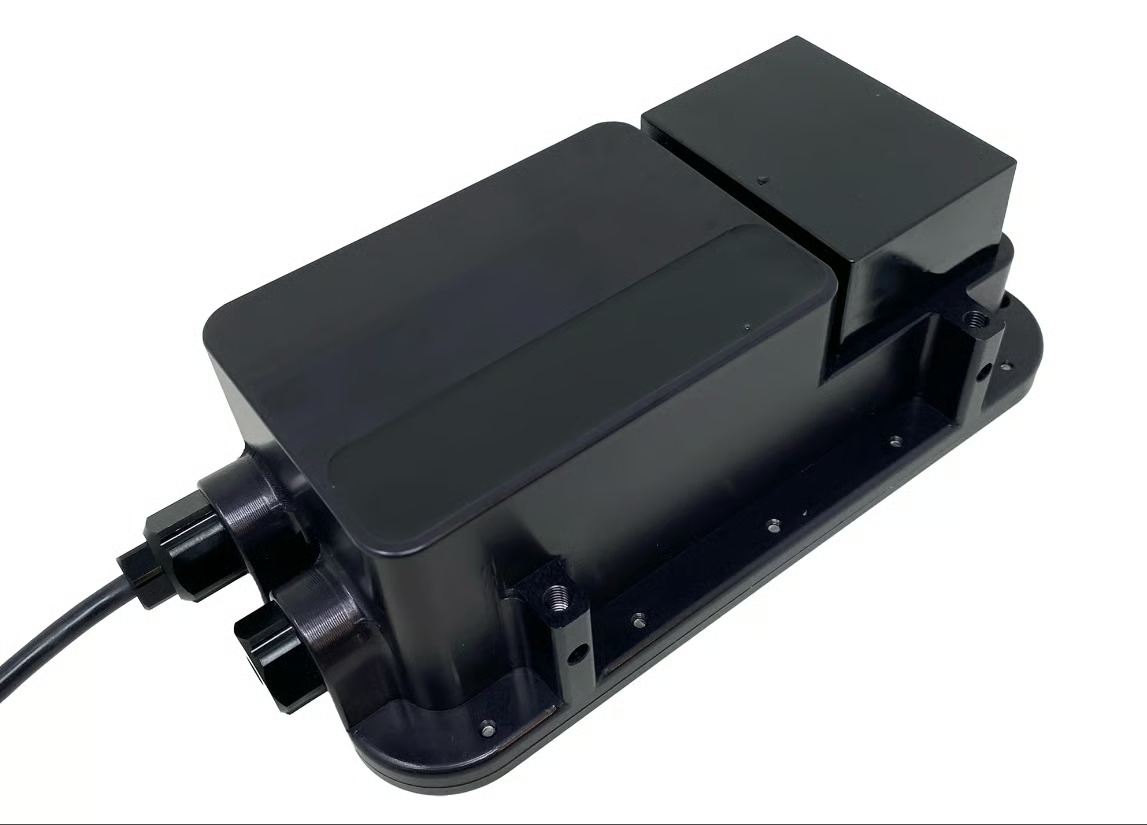
Dronelab.lv ar lepnumu piedāvā revolucionāro Surveyor 240-16 daudzstaru eholotu (MBES), padarot progresīvas batimetriskās uzmērīšanas iespējas viegli pieejamas. Šī kompaktā un izmaksu ziņā efektīvā sistēma ir gatava pārveidot seklūdens uzmērīšanu, piedāvājot ātrumu un precizitāti, kas iepriekš bija sasniedzama tikai ar ievērojami lielāku un dārgāku aprīkojumu.
Surveyor 240-16 ir 240 kHz MBES, kas paredzēts ātrai un detalizētai jūras gultnes kartēšanai. Atšķirībā no tradicionālajiem vienstaru eholotiem, kas mēra dziļumu tieši zem kuģa, Surveyor 240-16 izstaro akustisko staru vēdekli, ar katru impulsu nosedzot plašu jūras gultnes joslu. Tā rezultātā batimetriskos mērījumus var veikt vairāk nekā desmit reizes ātrāk, būtiski samazinot lauku darbu laiku un izmaksas.
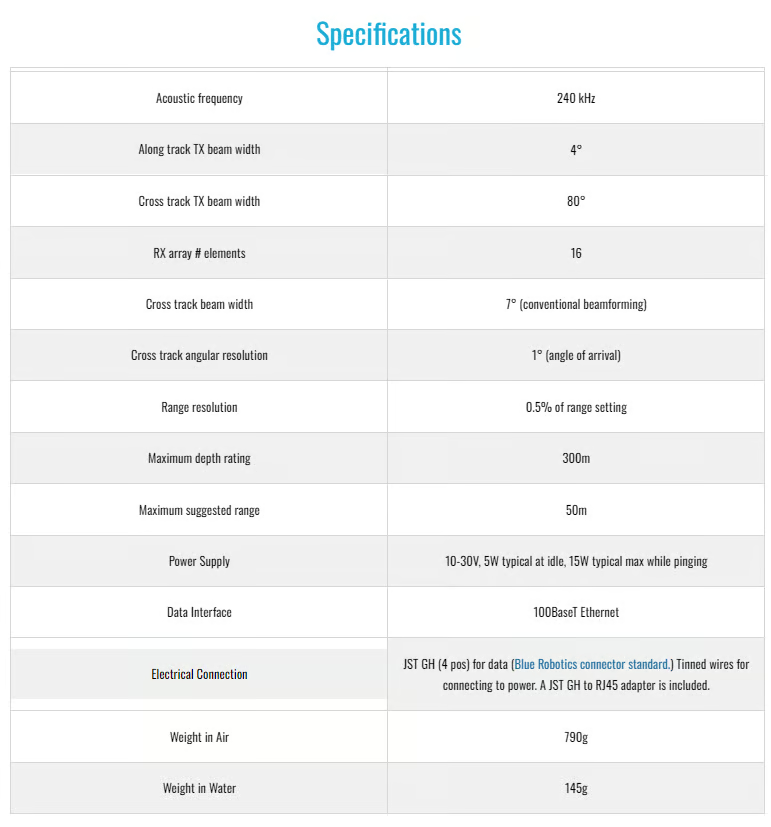
Aprīkots ar 16 elementu uztveršanas masīvu, Surveyor 240-16 lepojas ar aptuveni 4 grādu raidīšanas staru gar trasi (along-track) un platu 80 grādu staru šķērsām trasei (cross-track). Tas, kas to atšķir, ir izsmalcināts ienākošā leņķa noteikšanas algoritms. Šī tehnoloģija ļauj sistēmai noteikt akustisko atstarotāju atrašanās vietu šķērsām trasei ar izcilu precizitāti, pārspējot parasto staru formēšanas metožu ierobežojumus. Kamēr efektīvais stara platums šķērsām trasei ar tradicionālajām metodēm var būt ap 7 grādiem, Surveyor spēj noteikt ienākošo leņķi ar mazāk nekā viena grāda precizitāti. Šī precizitāte ļauj identificēt parasti 10–15 akustiskos mērķus visā 80 grādu platumā, nodrošinot blīvu un precīzu gultnes topogrāfijas attēlojumu.
Sistēma ietver iebūvētu inerciālās mērīšanas bloku (IMU), kas ir būtisks precizitātes saglabāšanai dinamiskā jūras vidē. Integrētā SonarView programmatūra izmanto Surveyor IMU datus slīpuma (pitch) un sānsveres (roll) kompensācijai. Apvienojot to ar pozīcijas un kursa informāciju no izvietošanas platformas (piemēram, USV, kā BlueBoat), SonarView precīzi ģeoreferencē katru dziļuma mērījumu, nodrošinot precīzu novietojumu kartē.
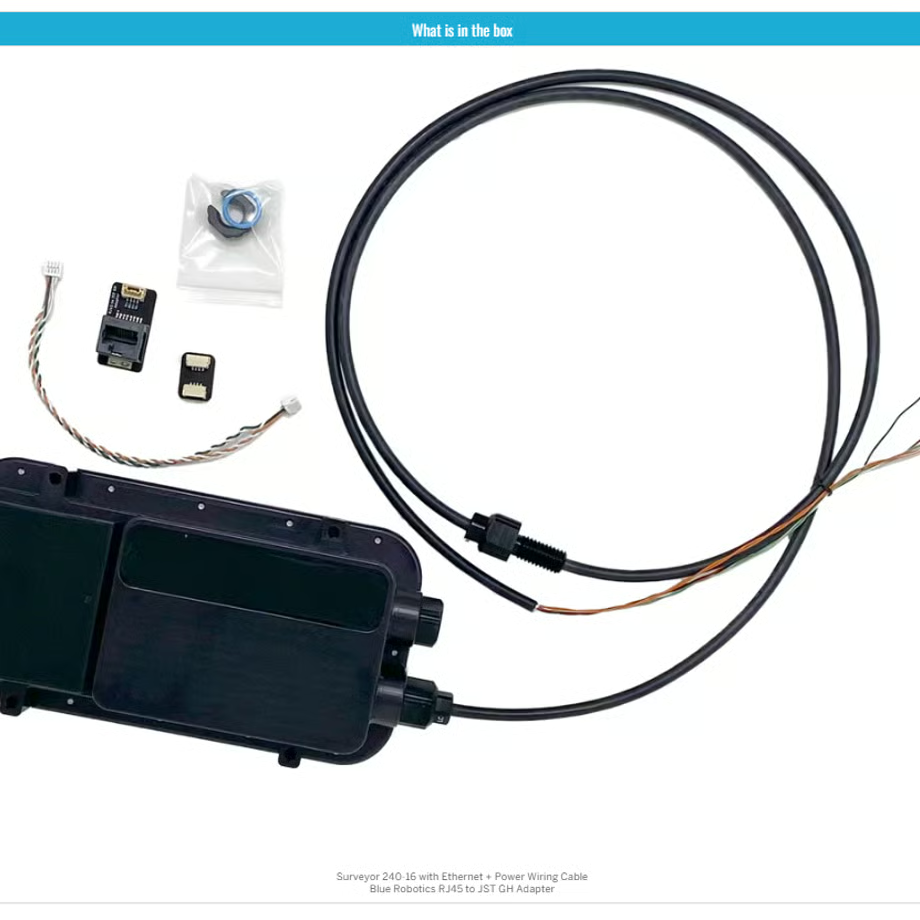
Komplektā iekļautā Cerulean SonarView programmatūra ir jaudīgs rīks jūsu uzmērīšanas datu pārvaldībai. Tā atbalsta tiešraides datu uztveršanu, punktu mākoņa un vēdekļveida skata attēlu reāllaika priekšskatījumu, misiju atskaņošanu bezsaistē un elastīgas datu eksportēšanas iespējas pēcapstrādei. Datu vākšanas laikā SonarView reģistrē būtisku informāciju, tostarp Surveyor orientāciju (slīpumu un sānsveri), uztveršanas kanālu datus, kā arī peldlīdzekļa GNSS pozīciju un kursu.
Pēcapstrādei SonarView ļauj eksportēšanas laikā norādīt skaņas ātrumu, nodrošinot precīzu ģeogrāfiski koriģētu pozīciju un dziļumu aprēķinu. Datus var eksportēt plaši saderīgos formātos, piemēram, CSV punktu mākoņa datos, kurus var viegli importēt lielākajā daļā hidrogrāfisko mērījumu programmatūru, kā arī vispārīgos punktu mākoņu skatītājos, piemēram, CloudCompare, MeshLab vai Blender. Turklāt SonarView atbalsta Generic Sensor Format (GSF) — no ražotāja neatkarīgu standartu, kas īpaši izstrādāts sonāra datiem, nodrošinot plašu saderību jūrniecības nozarē. Dronelab.lv ir apņēmies nodrošināt saderību un izpētīt papildu formātu iespējas, pamatojoties uz lietotāju atsauksmēm.
Surveyor 240-16 MBES ir ideāls risinājums plašam seklūdens lietojumu klāstam, tostarp:
- Ostu, upju un ezeru batimetriskā uzmērīšana
- Hidrogrāfiskā kartēšana
- Infrastruktūras inspekcija (piemēram, tilti, dambji)
- Pirms un pēc padziļināšanas darbu uzmērījumi
- Dzīvotņu kartēšana
Pateicoties mazajiem izmēriem, zemam enerģijas patēriņam un spējai darboties 30 metru un lielākā dziļumā, Surveyor 240-16 ir lieliski piemērots izvietošanai uz maziem bezpilota virsmas kuģiem (USV), maksimāli palielinot efektivitāti un samazinot operatīvos riskus.
Dronelab.lv ir jūsu uzticamais partneris modernāko zemūdens tehnoloģiju jomā. Sazinieties ar mums jau šodien, lai uzzinātu vairāk par to, kā Surveyor 240-16 MBES var uzlabot jūsu seklūdens uzmērīšanas iespējas.